Важно
Prevod je zajednički napor možete se pridružiti. Ova stranica je trenutno prevedena na 100.00%.
24.1.24. Kreiranje vektora
24.1.24.1. Niz odmaknutih (paralelnih) linija
Pravi kopije linijskih objekata u sloju tako što za svaki objekat kreira više odmaknutih verzija. Svaka nova verzija odmaknuta je za zadato rastojanje više od prethodne.
Pozitivno rastojanje odmiče linije ulevo, a negativno udesno.
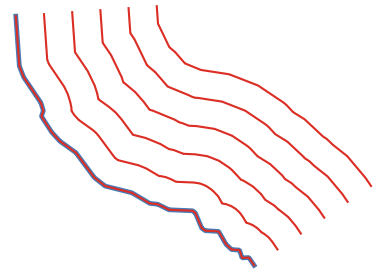
Сл. 24.86 Plavo je izvorni sloj, crveno odmaknuti
 Omogućava izmenu objekata na licu mesta za linijske objekte
Упозорење
Ovaj algoritam uklanja postojeće primarne ključeve ili FID vrednosti i ponovo ih generiše u izlaznim slojevima.
See also
Parametri
Osnovni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni sloj |
|
[vektor: linija] |
Ulazni linijski vektorski sloj koji se koristi za odmicanje. |
Broj objekata koji se kreira |
|
[numerički: ceo broj] Podrazumevano: 10 |
Broj odmaknutih kopija koje se generišu za svaki objekat |
Korak odstojanja |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Rastojanje između dve uzastopne odmaknute kopije |
Odmaknute linije |
|
[vektor: linija] Podrazumevano: |
Zadajte izlazni linijski sloj sa odmaknutim objektima. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |

Napredni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Segmenti |
|
[numerički: decimalni] Podrazumevano: 8 |
Broj linijskih segmenata kojima se aproksimira četvrtina kruga pri kreiranju zaobljenih odmicanja |
Stil spoja |
|
[nabrajanje] Podrazumevano: 0 |
Zadajte da li se pri odmicanju uglova linije koriste zaobljeni, oštri ili zakošeni spojevi. Jedno od:

Сл. 24.87 Zaobljeni, oštri i zakošeni stilovi spoja |
Granica oštrog spoja |
|
[numerički: decimalni] Podrazumevano: 2.0 |
Postavlja najveće rastojanje od odmaknute geometrije koje se koristi pri kreiranju oštrog spoja, kao faktor rastojanja odmicanja (primenjuje se samo na oštre stilove spoja). Minimum: 1.0 
Сл. 24.88 Bafer od 10 m sa granicom 2 i bafer od 10 m sa granicom 1 |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Odmaknute linije |
|
[vektor: linija] |
Izlazni linijski sloj sa originalnim i odmaknutim objektima. Atributi se kopiraju u odgovarajuće izlaze. Dodaju se sledeći atributi vezani za ulazne parametre: |
Python kod
ID algoritma: native:arrayoffsetlines
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.2. Niz translatiranih objekata
Pravi kopije objekata u sloju tako što za svaki kreira više translatiranih verzija. Svaka kopija pomerena je za unapred zadatu vrednost po X, Y i/ili Z osi više od prethodne.
Mogu se translatirati i M vrednosti prisutne u geometriji.
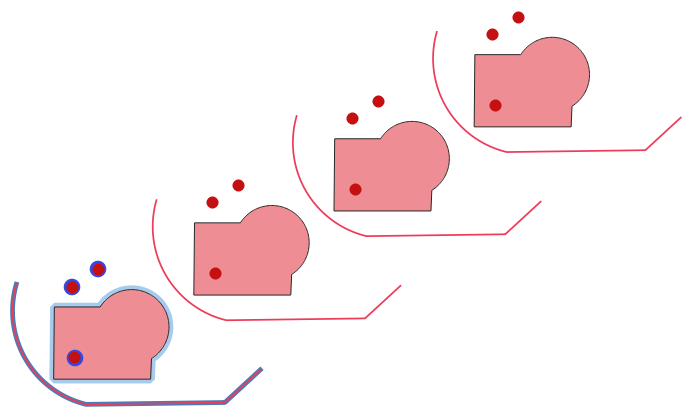
Сл. 24.89 Ulazni slojevi u plavim tonovima, izlazni slojevi sa translatiranim objektima u crvenim tonovima
Omogućava izmenu objekata na licu mesta za tačkaste, linijske i poligonske objekte
Упозорење
Ovaj algoritam uklanja postojeće primarne ključeve ili FID vrednosti i ponovo ih generiše u izlaznim slojevima.
See also
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni sloj |
|
[vektor: geometrija] |
Ulazni vektorski sloj za translaciju |
Broj objekata koji se kreira |
|
[numerički: ceo broj] Podrazumevano: 10 |
Broj kopija koje se generišu za svaki objekat |
Korak pomeranja (x-osa) |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Pomeraj koji se primenjuje po X osi |
Korak pomeranja (y-osa) |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Pomeraj koji se primenjuje po Y osi |
Korak pomeranja (z-osa) |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Pomeraj koji se primenjuje po Z osi |
Korak pomeranja (m vrednosti) |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Pomeraj koji se primenjuje na M |
Translatirano |
|
[isto kao ulaz] Podrazumevano: |
Izlazni vektorski sloj sa translatiranim (pomerenim) kopijama objekata. Kopiraju se i originalni objekti. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Translatirano |
|
[isto kao ulaz] |
Izlazni vektorski sloj sa translatiranim (pomerenim) kopijama objekata. Kopiraju se i originalni objekti. |
Python kod
ID algoritma: native:arraytranslatedfeatures
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.3. Kreiranje mreže
Pravi vektorski sloj sa mrežom koja pokriva zadati obuhvat. Ćelije mreže mogu imati različite oblike:
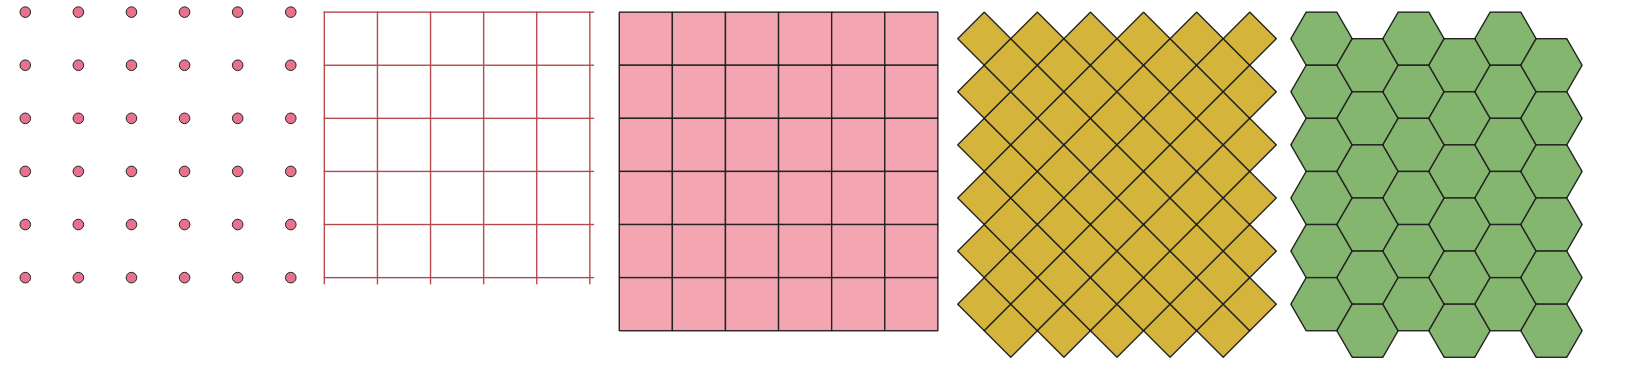
Сл. 24.90 Različiti oblici ćelija mreže primenjeni na isti obuhvat, bez preklapanja
Veličina i/ili položaj svakog elementa mreže definiše se vodoravnim i uspravnim razmakom. CRS izlaznog sloja mora biti definisan. Obuhvat mreže i vrednosti razmaka moraju biti izraženi u koordinatama i jedinicama tog CRS-a.
Podrazumevani meni:
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Tip mreže |
|
[nabrajanje] Podrazumevano: 0 |
Oblik mreže. Jedno od:
|
Obuhvat mreže |
|
[obuhvat] |
Obuhvat mreže Dostupni metodi su:
|
Vodoravni razmak |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Veličina ćelije mreže po X osi |
Uspravni razmak |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Veličina ćelije mreže po Y osi |
Vodoravno preklapanje |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Rastojanje preklapanja između dve uzastopne ćelije mreže po X osi |
Uspravno preklapanje |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Rastojanje preklapanja između dve uzastopne ćelije mreže po Y osi |
CRS mreže |
|
[crs] Podrazumevano: CRS projekta |
Koordinatni referentni sistem koji se primenjuje na mrežu |
Mreža |
|
[vektor: geometrija] Podrazumevano: |
Rezultujući vektorski sloj mreže. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Mreža |
|
[vektor: geometrija] |
Rezultujući vektorski sloj mreže. Tip izlazne geometrije (tačka, linija ili poligon) zavisi od Tip mreže. Objekti se kreiraju odozgo nadole i sleva nadesno. Atributska tabela se popunjava sa:
|
Python kod
ID algoritma: native:creategrid
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.4. Kreiranje sloja iz obuhvata
Pravi novi vektorski sloj koji sadrži jedan objekat čija geometrija odgovara obuhvatu ulaznog sloja.
Može se koristiti u modelima za pretvaranje doslovnog obuhvata (format xmin, xmax, ymin, ymax) u sloj koji se može upotrebiti u drugim algoritmima koji zahtevaju ulaz u obliku sloja.
See also
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Obuhvat (xmin, xmax, ymin, ymax) |
|
[obuhvat] |
Ulazni obuhvat Dostupni metodi su:
|
Obuhvat |
|
[vektor: poligon] Podrazumevano: |
Zadajte izlazni vektorski sloj. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Obuhvat |
|
[vektor: poligon] |
Izlazni vektorski sloj (obuhvat) |
Python kod
ID algoritma: native:extenttolayer
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.5. Kreiranje sloja iz tačke
Pravi novi vektorski sloj koji sadrži jedan objekat čija geometrija odgovara parametru tačke. Može se koristiti u modelima za pretvaranje tačke u tačkasti sloj za algoritme koji zahtevaju ulaz u obliku sloja.
See also
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Tačka |
|
[koordinate] |
Ulazna tačka, uključujući podatak o CRS-u (primer: Ako se CRS ne zada, koristi se CRS projekta. Tačka se može zadati klikom na platno karte. |
Tačka |
|
[vektor: tačka] Podrazumevano: |
Zadajte izlazni sloj. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Tačka |
|
[vektor: tačka] |
Izlazni tačkasti vektorski sloj koji sadrži ulaznu tačku. |
Python kod
ID algoritma: native:pointtolayer
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.6. Kreiranje tačkastog sloja iz tabele
Pravi tačkasti sloj od tabele sa kolonama koje sadrže polja koordinata.
Pored X i Y koordinata možete zadati i Z i M polja.
Упозорење
Ovaj algoritam uklanja postojeće primarne ključeve ili FID vrednosti i ponovo ih generiše u izlaznim slojevima.
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni sloj |
|
[vektor: bilo koji] |
Ulazni vektorski sloj ili tabela. |
X polje |
|
[polje tabele: bilo koji] |
Polje koje sadrži X koordinatu |
Y polje |
|
[polje tabele: bilo koji] |
Polje koje sadrži Y koordinatu |
Z polje Opciono |
|
[polje tabele: bilo koji] |
Polje koje sadrži Z koordinatu |
M polje Opciono |
|
[polje tabele: bilo koji] |
Polje koje sadrži M vrednost |
Ciljni CRS |
|
[crs] Podrazumevano: |
Koordinatni referentni sistem koji se koristi za sloj. Pretpostavlja se da zadate koordinate njemu odgovaraju. |
Tačke iz tabele |
|
[vektor: tačka] Podrazumevano: |
Zadajte rezultujući tačkasti sloj. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Tačke iz tabele |
|
[vektor: tačka] |
Rezultujući tačkasti sloj |
Python kod
ID algoritma: native:createpointslayerfromtable
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.7. Generisanje tačaka (centroida piksela) duž linije
Generiše tačkasti vektorski sloj iz ulaznog rasterskog i linijskog sloja.
Tačke odgovaraju centroidima piksela koji presecaju linijski sloj.
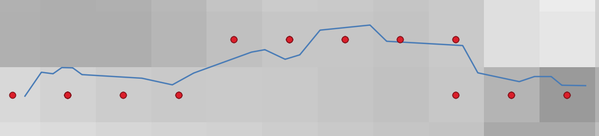
Сл. 24.91 Tačke centroida piksela
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Rasterski sloj |
|
[raster] |
Ulazni rasterski sloj |
Vektorski sloj |
|
[vektor: linija] |
Ulazni linijski vektorski sloj |
Tačke duž linije |
|
[vektor: tačka] Podrazumevano: |
Rezultujući tačkasti sloj sa centroidima piksela. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Tačke duž linije |
|
[vektor: tačka] |
Rezultujući tačkasti sloj sa centroidima piksela |
Python kod
ID algoritma: qgis:generatepointspixelcentroidsalongline
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.8. Generisanje tačaka (centroida piksela) unutar poligona
Generiše tačkasti vektorski sloj iz ulaznog rasterskog i poligonskog sloja.
Tačke odgovaraju centroidima piksela koji presecaju poligonski sloj.
Упозорење
Ovaj algoritam uklanja postojeće primarne ključeve ili FID vrednosti i ponovo ih generiše u izlaznim slojevima.
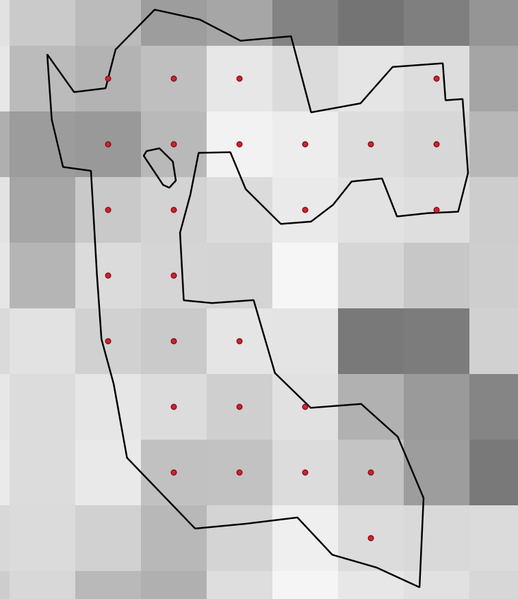
Сл. 24.92 Tačke centroida piksela
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Rasterski sloj |
|
[raster] |
Ulazni rasterski sloj |
Vektorski sloj |
|
[vektor: poligon] |
Ulazni poligonski vektorski sloj |
Tačke unutar poligona |
|
[vektor: tačka] Podrazumevano: |
Rezultujući tačkasti sloj centroida piksela. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Tačke unutar poligona |
|
[vektor: tačka] |
Rezultujući tačkasti sloj centroida piksela |
Python kod
ID algoritma: native:generatepointspixelcentroidsinsidepolygons
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.9. Uvoz geotagovanih fotografija
Pravi tačkasti sloj koji odgovara geotagovanim lokacijama iz JPEG ili HEIC/HEIF slika iz izvornog foldera.
Tačkasti sloj sadržaće po jedan PointZ objekat za svaku ulaznu datoteku iz koje su geotagovi mogli da se pročitaju. Podatak o nadmorskoj visini iz geotagova koristi se za postavljanje Z vrednosti tačke.
Pored geografske dužine i širine, tački se kao atributi dodaju i podaci o nadmorskoj visini, pravcu i vremenskoj oznaci, ako postoje u fotografiji.
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni folder |
|
[folder] |
Putanja do izvornog foldera sa geotagovanim fotografijama |
Skeniraj rekurzivno |
|
[logička vrednost] Podrazumevano: False |
Ako je označeno, skeniraće se folder i njegovi podfolderi |
Fotografije Opciono |
|
[vektor: tačka] Podrazumevano: |
Zadajte tačkasti vektorski sloj za geotagovane fotografije. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Tabela neispravnih fotografija Opciono |
|
[vektor: tabela] Podrazumevano: |
Zadajte tabelu nečitljivih ili negeotagovanih fotografija. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Fotografije |
|
[vektor: tačka] |
Tačkasti vektorski sloj sa geotagovanim fotografijama. Formular sloja automatski se popunjava putanjama i podešavanjima pregleda fotografija. |
Tabela neispravnih fotografija Opciono |
|
[vektor: tabela] |
Može se napraviti i tabela nečitljivih ili negeotagovanih fotografija. |
Python kod
ID algoritma: native:importphotos
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.10. Tačke u putanju
Pretvara tačkasti sloj u linijski spajanjem tačaka redosledom koji definiše izraz ili polje u ulaznom tačkastom sloju.
Tačke se mogu grupisati po polju ili izrazu radi razlikovanja linijskih objekata.
Pored linijskog vektorskog sloja, kao izlaz se dobija i tekstualna datoteka koja opisuje rezultujuću liniju kao početnu tačku i niz azimuta / pravaca i rastojanja.
Белешка
Ovaj algoritam koristi merenja zasnovana na elipsoidu i poštuje tekuća podešavanja elipsoida.
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni tačkasti sloj |
|
[vektor: tačka] |
Ulazni tačkasti vektorski sloj |
Napravi zatvorene putanje |
|
[logička vrednost] Podrazumevano: False |
Ako je označeno, prva i poslednja tačka linije biće povezane i zatvoriće generisanu putanju |
Izraz za redosled Opciono |
|
[izraz] |
Polje ili izraz koji daje redosled povezivanja tačaka u putanji. Ako se ne postavi, koristi se ID objekta ( |
Sortiraj tekst sa brojevima prirodno |
|
[logička vrednost] Podrazumevano: False |
Ako je označeno, prirodno sortira objekte na osnovu zadatog izraza (tj. ’a9’ < ’a10’). |
Izraz za grupisanje putanja Opciono |
|
[izraz] |
Tačkasti objekti sa istom vrednošću u polju ili izrazu biće grupisani u istu liniju. Ako se ne postavi, crta se jedna putanja sa svim ulaznim tačkama. |
Putanje |
|
[vektor: linija] Podrazumevano: |
Zadajte linijski vektorski sloj putanje. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Direktorijum za tekstualni izlaz Opciono |
|
[folder] Podrazumevano: |
Zadajte direktorijum koji će sadržati opisne datoteke tačaka i putanja. Jedno od:
|
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Putanje |
|
[vektor: linija] |
Linijski vektorski sloj putanje |
Direktorijum za tekstualni izlaz |
|
[folder] |
Direktorijum sa opisnim datotekama tačaka i putanja |
Python kod
ID algoritma: native:pointstopath
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.11. Slučajne tačke duž linije
Pravi novi tačkasti sloj sa tačkama postavljenim na linije drugog sloja.
Za svaku liniju u ulaznom sloju, zadati broj tačaka dodaje se u rezultujući sloj. Postupak dodavanja tačke je:
slučajno izabrati linijski objekat iz ulaznog sloja
ako je objekat višedelni, slučajno izabrati jedan njegov deo
slučajno izabrati segment te linije
slučajno izabrati položaj na tom segmentu.
Ovaj postupak znači da će zakrivljeni delovi linija (sa relativno kratkim segmentima) dobiti više tačaka nego pravi delovi (sa relativno dugim segmentima), kao što je prikazano na ilustraciji ispod, gde se izlaz algoritma Slučajne tačke duž linije može uporediti sa izlazom algoritma Slučajne tačke na linijama (koji daje tačke sa, u proseku, ravnomernom raspodelom duž linija).
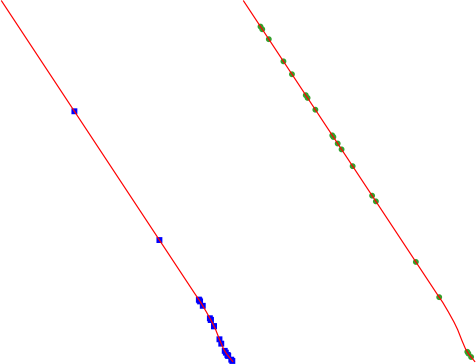
Сл. 24.93 Primer izlaza algoritma. Levo: Slučajne tačke duž linije, desno: Slučajne tačke na linijama
Može se zadati najmanje rastojanje kako tačke ne bi bile preblizu jedna drugoj.
Упозорење
Ovaj algoritam uklanja postojeće primarne ključeve ili FID vrednosti i ponovo ih generiše u izlaznim slojevima.
See also
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni tačkasti sloj |
|
[vektor: linija] |
Ulazni linijski vektorski sloj |
Broj tačaka |
|
[numerički: ceo broj] Podrazumevano: 1 |
Broj tačaka koje se kreiraju |
Najmanje rastojanje između tačaka |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Najmanje rastojanje između tačaka |
Slučajne tačke |
|
[vektor: tačka] Podrazumevano: |
Izlazne slučajne tačke. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Slučajne tačke |
|
[vektor: tačka] |
Izlazni sloj slučajnih tačaka. |
Python kod
ID algoritma: qgis:qgisrandompointsalongline
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.12. Slučajne tačke u obuhvatu
Pravi novi tačkasti sloj sa zadatim brojem slučajnih tačaka, sve unutar zadatog obuhvata.
Može se zadati faktor rastojanja kako tačke ne bi bile preblizu jedna drugoj. Ako najmanje rastojanje između tačaka onemogući kreiranje novih tačaka, može se smanjiti rastojanje ili povećati najveći broj pokušaja.
Podrazumevani meni:
Parametri
Osnovni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni obuhvat |
|
[obuhvat] |
Obuhvat karte za slučajne tačke Dostupni metodi su:
|
Broj tačaka |
|
[numerički: ceo broj] Podrazumevano: 1 |
Broj tačaka koje se kreiraju |
Najmanje rastojanje između tačaka |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Najmanje rastojanje između tačaka |
Ciljni CRS |
|
[crs] Podrazumevano: CRS projekta |
CRS sloja slučajnih tačaka |
Slučajne tačke |
|
[vektor: tačka] Podrazumevano: |
Izlazne slučajne tačke. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Napredni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Najveći broj pokušaja pretrage pri zadatom najmanjem rastojanju |
|
[numerički: ceo broj] Podrazumevano: 200 |
Najveći broj pokušaja postavljanja tačaka |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Slučajne tačke |
|
[vektor: tačka] |
Izlazni sloj slučajnih tačaka. |
Python kod
ID algoritma: native:randompointsinextent
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.13. Slučajne tačke u granicama sloja
Pravi novi tačkasti sloj sa zadatim brojem slučajnih tačaka, sve unutar obuhvata zadatog sloja.
Može se zadati najmanje rastojanje kako tačke ne bi bile preblizu jedna drugoj.
Podrazumevani meni:
Упозорење
Ovaj algoritam uklanja postojeće primarne ključeve ili FID vrednosti i ponovo ih generiše u izlaznim slojevima.
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni sloj |
|
[vektor: poligon] |
Ulazni poligonski sloj koji definiše područje |
Broj tačaka |
|
[numerički: ceo broj] Podrazumevano: 1 |
Broj tačaka koje se kreiraju |
Najmanje rastojanje između tačaka |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Najmanje rastojanje između tačaka |
Slučajne tačke |
|
[vektor: tačka] Podrazumevano: |
Izlazne slučajne tačke. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Slučajne tačke |
|
[vektor: tačka] |
Izlazni sloj slučajnih tačaka. |
Python kod
ID algoritma: qgis:randompointsinlayerbounds
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.14. Slučajne tačke u poligonima
Pravi tačkasti sloj sa tačkama postavljenim unutar poligona drugog sloja.
Za geometriju svakog objekta (poligon / multipoligon) u ulaznom sloju, zadati broj tačaka dodaje se u rezultujući sloj.
Mogu se zadati najmanja rastojanja po objektu i globalno, kako tačke u izlaznom tačkastom sloju ne bi bile preblizu. Ako se zada najmanje rastojanje, možda neće biti moguće generisati zadati broj tačaka za svaki objekat. Ukupan broj generisanih i propuštenih tačaka dostupan je kao izlaz algoritma.
Ilustracija ispod prikazuje efekat najmanjih rastojanja po objektu i globalnih, kao i nultih/nenultih najmanjih rastojanja (generisano sa istim semenom, pa će bar prva generisana tačka biti ista).
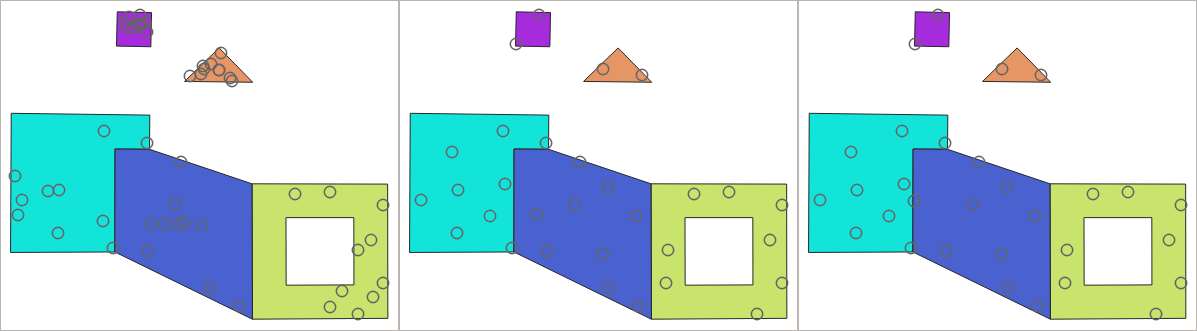
Сл. 24.94 Deset tačaka po poligonskom objektu, levo: min. rastojanja = 0, sredina: min. rastojanja = 1, desno: min. rastojanje = 1, globalno min. rastojanje = 0
Može se zadati najveći broj pokušaja po tački. To je bitno samo za nenulto najmanje rastojanje.
Može se zadati seme za generator slučajnih brojeva, čime se omogućava dobijanje identičnih nizova slučajnih brojeva u različitim pokretanjima algoritma.
Mogu se uključiti atributi poligonskog objekta na kome je tačka generisana (Uključi atribute poligona).
Ako želite približno istu gustinu tačaka za sve objekte, broj tačaka možete definisati podacima koristeći površinu geometrije poligonskog objekta.
See also
Parametri
Osnovni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni poligonski sloj |
|
[vektor: linija] |
Ulazni poligonski vektorski sloj |
Broj tačaka za svaki objekat |
|
[numerički: ceo broj] Podrazumevano: 1 |
Broj tačaka koje se kreiraju |
Najmanje rastojanje između tačaka Opciono |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Najmanje rastojanje između tačaka unutar jednog poligonskog objekta |
Slučajne tačke u poligonima |
|
[vektor: tačka] Podrazumevano: |
Izlazne slučajne tačke. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Napredni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Globalno najmanje rastojanje između tačaka Opciono |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Globalno najmanje rastojanje između tačaka. Treba da bude manje od Najmanje rastojanje između tačaka (po objektu) da bi taj parametar imao efekta. |
Najveći broj pokušaja pretrage (za min. rast. > 0) Opciono |
|
[numerički: ceo broj] Podrazumevano: 10 |
Najveći broj pokušaja po tački. Bitno samo ako je zadato najmanje rastojanje između tačaka (i veće je od 0). |
Seme slučajnosti Opciono |
|
[numerički: ceo broj] Podrazumevano: Nije postavljeno |
Seme koje se koristi za generator slučajnih brojeva. |
Uključi atribute poligona |
|
[logička vrednost] Podrazumevano: True |
Ako je postavljeno, tačka dobija atribute linije na kojoj je postavljena. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Slučajne tačke u poligonima |
|
[vektor: tačka] |
Izlazni sloj slučajnih tačaka. |
Broj objekata sa praznom geometrijom ili bez nje |
|
[numerički: ceo broj] |
|
Ukupan broj generisanih tačaka |
|
[numerički: ceo broj] |
|
Broj propuštenih tačaka |
|
[numerički: ceo broj] |
Broj tačaka koje nisu mogle da budu generisane zbog ograničenja najmanjeg rastojanja. |
Broj objekata sa propuštenim tačkama |
|
[numerički: ceo broj] |
Ne uključuje objekte sa praznom geometrijom ili bez nje |
Python kod
ID algoritma: native:randompointsinpolygons
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.15. Slučajne tačke unutar poligona
Pravi novi tačkasti sloj sa zadatim brojem slučajnih tačaka unutar svakog poligona ulaznog poligonskog sloja.
Dostupne su dve strategije uzorkovanja:
Broj tačaka: broj tačaka za svaki objekat
Gustina tačaka: gustina tačaka za svaki objekat
Može se zadati najmanje rastojanje kako tačke ne bi bile preblizu jedna drugoj.
Podrazumevani meni:
Упозорење
Ovaj algoritam uklanja postojeće primarne ključeve ili FID vrednosti i ponovo ih generiše u izlaznim slojevima.
See also
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni sloj |
|
[vektor: poligon] |
Ulazni poligonski vektorski sloj |
Strategija uzorkovanja |
|
[nabrajanje] Podrazumevano: 0 |
Strategija uzorkovanja koja se koristi. Jedno od:
|
Broj ili gustina tačaka |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Broj ili gustina tačaka, u zavisnosti od izabrane Strategija uzorkovanja. |
Najmanje rastojanje između tačaka |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Najmanje rastojanje između tačaka |
Slučajne tačke |
|
[vektor: tačka] Podrazumevano: |
Izlazne slučajne tačke. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Slučajne tačke |
|
[vektor: tačka] |
Izlazni sloj slučajnih tačaka. |
Python kod
ID algoritma: qgis:randompointsinsidepolygons
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.16. Slučajne tačke na linijama
Pravi tačkasti sloj sa tačkama postavljenim na linije drugog sloja.
Za geometriju svakog objekta (linija / multilinija) u ulaznom sloju, zadati broj tačaka dodaje se u rezultujući sloj.
Mogu se zadati najmanja rastojanja po objektu i globalno, kako tačke u izlaznom tačkastom sloju ne bi bile preblizu. Ako se zada najmanje rastojanje, možda neće biti moguće generisati zadati broj tačaka za svaki objekat. Ukupan broj generisanih i propuštenih tačaka dostupan je kao izlaz algoritma.
Ilustracija ispod prikazuje efekat najmanjih rastojanja po objektu i globalnih, kao i nultih/nenultih najmanjih rastojanja (generisano sa istim semenom, pa će bar prva generisana tačka biti ista).
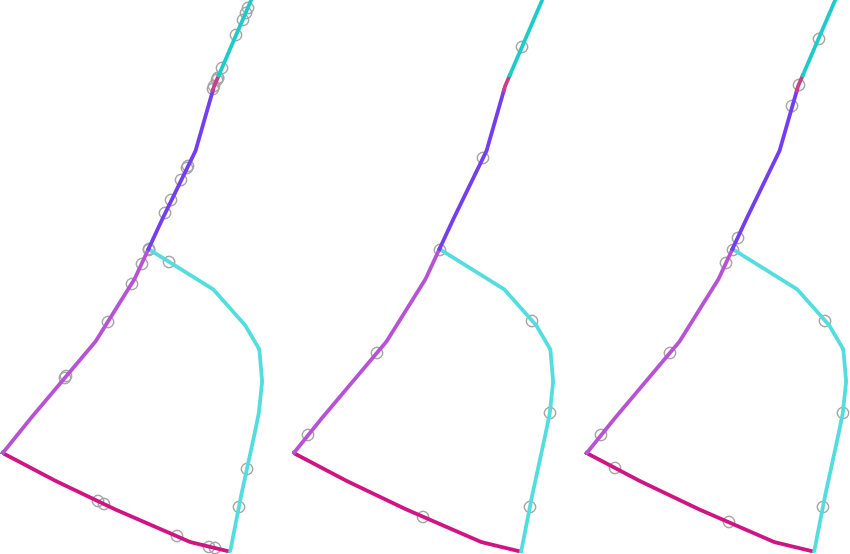
Сл. 24.95 Pet tačaka po linijskom objektu, levo: min. rastojanja = 0, sredina: min. rastojanja != 0, desno: min. rastojanje != 0, globalno min. rastojanje = 0
Može se zadati najveći broj pokušaja po tački. To je bitno samo za nenulto najmanje rastojanje.
Može se zadati seme za generator slučajnih brojeva, čime se omogućava dobijanje identičnih nizova slučajnih brojeva u različitim pokretanjima algoritma.
Mogu se uključiti atributi linijskog objekta na kome je tačka generisana (Uključi atribute linije).
Ako želite približno istu gustinu tačaka za sve linijske objekte, broj tačaka možete definisati podacima koristeći dužinu geometrije linijskog objekta.
See also
Parametri
Osnovni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni linijski sloj |
|
[vektor: linija] |
Ulazni linijski vektorski sloj |
Broj tačaka za svaki objekat |
|
[numerički: ceo broj] Podrazumevano: 1 |
Broj tačaka koje se kreiraju |
Najmanje rastojanje između tačaka (po objektu) Opciono |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Najmanje rastojanje između tačaka unutar jednog linijskog objekta |
Slučajne tačke na linijama |
|
[vektor: tačka] Podrazumevano: |
Izlazne slučajne tačke. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Napredni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Globalno najmanje rastojanje između tačaka Opciono |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Globalno najmanje rastojanje između tačaka. Treba da bude manje od Najmanje rastojanje između tačaka (po objektu) da bi taj parametar imao efekta. |
Najveći broj pokušaja pretrage (za min. rast. > 0) Opciono |
|
[numerički: ceo broj] Podrazumevano: 10 |
Najveći broj pokušaja po tački. Bitno samo ako je zadato najmanje rastojanje između tačaka (i veće je od 0). |
Seme slučajnosti Opciono |
|
[numerički: ceo broj] Podrazumevano: Nije postavljeno |
Seme koje se koristi za generator slučajnih brojeva. |
Uključi atribute linije |
|
[logička vrednost] Podrazumevano: True |
Ako je postavljeno, tačka dobija atribute linije na kojoj je postavljena. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Slučajne tačke na linijama |
|
[vektor: tačka] |
Izlazni sloj slučajnih tačaka. |
Broj objekata sa praznom geometrijom ili bez nje |
|
[numerički: ceo broj] |
|
Broj objekata sa propuštenim tačkama |
|
[numerički: ceo broj] |
Ne uključuje objekte sa praznom geometrijom ili bez nje |
Ukupan broj generisanih tačaka |
|
[numerički: ceo broj] |
|
Broj propuštenih tačaka |
|
[numerički: ceo broj] |
Broj tačaka koje nisu mogle da budu generisane zbog ograničenja najmanjeg rastojanja. |
Python kod
ID algoritma: native:randompointsonlines
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.17. Pikseli rastera u tačke
Pravi vektorski sloj tačaka koje odgovaraju svakom pikselu rasterskog sloja.
Pretvara rasterski sloj u vektorski tako što pravi tačkaste objekte za središte svakog pojedinačnog piksela rasterskog sloja. Pikseli sa NoData preskaču se u izlazu.
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Rasterski sloj |
|
[raster] |
Ulazni rasterski sloj |
Broj kanala |
|
[rasterski kanal] |
Rasterski kanal iz koga se izdvajaju podaci |
Naziv polja |
|
[niska] Podrazumevano: ’VALUE’ |
Naziv polja u koje se čuva vrednost rasterskog kanala |
Vektorske tačke |
|
[vektor: tačka] Podrazumevano: |
Zadajte rezultujući tačkasti sloj centroida piksela. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Vektorske tačke |
|
[vektor: tačka] |
Rezultujući tačkasti sloj sa centroidima piksela |
Python kod
ID algoritma: native:pixelstopoints
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.18. Pikseli rastera u poligone
Pravi vektorski sloj poligona koji odgovaraju svakom pikselu rasterskog sloja.
Pretvara rasterski sloj u vektorski tako što pravi poligonske objekte za obuhvat svakog pojedinačnog piksela rasterskog sloja. Pikseli sa NoData preskaču se u izlazu.
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Rasterski sloj |
|
[raster] |
Ulazni rasterski sloj |
Broj kanala |
|
[rasterski kanal] |
Rasterski kanal iz koga se izdvajaju podaci |
Naziv polja |
|
[niska] Podrazumevano: ’VALUE’ |
Naziv polja u koje se čuva vrednost rasterskog kanala |
Vektorski poligoni |
|
[vektor: poligon] Podrazumevano: |
Zadajte rezultujući poligonski sloj obuhvata piksela. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Vektorski poligoni |
|
[vektor: poligon] |
Rezultujući poligonski sloj obuhvata piksela |
Python kod
ID algoritma: native:pixelstopolygons
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.24.19. Pravilne tačke
Pravi novi tačkasti sloj čije su tačke raspoređene u pravilnu mrežu unutar zadatog obuhvata.
Mreža se zadaje razmakom između tačaka (isti razmak za sve dimenzije) ili brojem tačaka koje se generišu. U drugom slučaju, razmak se određuje iz obuhvata. Da bi se generisala puna pravougaona mreža, u drugom slučaju generiše se najmanje onoliko tačaka koliko je korisnik zadao.
Na razmak tačaka mogu se primeniti slučajni pomeraji, što daje nepravilan raspored tačaka.
Podrazumevani meni:
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni obuhvat (xmin, xmax, ymin, ymax) |
|
[obuhvat] |
Obuhvat karte za slučajne tačke Dostupni metodi su:
|
Razmak/broj tačaka |
|
[numerički: ceo broj] Podrazumevano: 100 |
Razmak između tačaka ili broj tačaka, u zavisnosti od toga da li je |
Početno uvlačenje od ugla (leva strana) |
|
[numerički: decimalni] Podrazumevano: 0.0 |
Pomera tačke u odnosu na gornji levi ugao. Vrednost se koristi i za X i za Y osu. |
Primeni slučajni pomeraj na razmak tačaka |
|
[logička vrednost] Podrazumevano: False |
Ako je označeno, tačke će imati slučajan razmak |
Koristi razmak tačaka |
|
[logička vrednost] Podrazumevano: True |
Ako nije označeno, razmak tačaka se ne uzima u obzir |
CRS izlaznog sloja |
|
[crs] Podrazumevano: CRS projekta |
CRS sloja slučajnih tačaka |
Pravilne tačke |
|
[vektor: tačka] Podrazumevano: |
Zadajte izlazni sloj pravilnih tačaka. Jedno od:
Ovde se može promeniti i kodiranje datoteke. |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Pravilne tačke |
|
[vektor: tačka] |
Izlazni sloj pravilnih tačaka. |
Python kod
ID algoritma: qgis:regularpoints
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.