Важно
Prevod je zajednički napor možete se pridružiti. Ova stranica je trenutno prevedena na 100.00%.
24.1.20. Analiza rasterskog terena
24.1.20.1. Ekspozicija
Računa ekspoziciju digitalnog modela terena na ulazu. Konačni rasterski sloj ekspozicije sadrži vrednosti od 0 do 360 koje izražavaju pravac nagiba, počev od severa (0°) i nastavljajući u smeru kazaljke na satu.
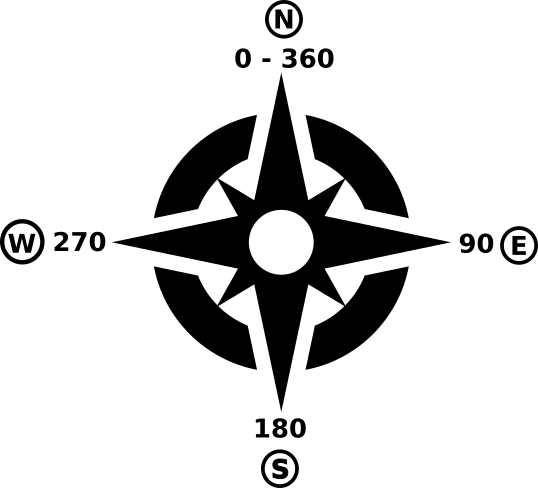
Сл. 24.71 Vrednosti ekspozicije
Sledeća slika prikazuje sloj ekspozicije reklasifikovan pomoću rampe boja:
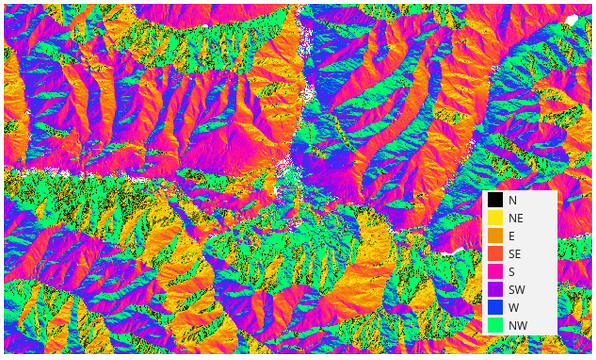
Сл. 24.72 Reklasifikovan sloj ekspozicije
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Sloj visina |
|
[raster] |
Rasterski sloj digitalnog modela terena |
Z faktor |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Vertikalno preuveličavanje. Ovaj parametar je koristan kada se Z jedinice razlikuju od X i Y jedinica, na primer stope i metri. Ovim parametrom to možete prilagoditi. Podrazumevano je 1 (bez preuveličavanja). |
Ekspozicija |
|
[raster] Podrazumevano: |
Zadajte izlazni rasterski sloj ekspozicije. Jedno od:
|
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ekspozicija |
|
[raster] |
Izlazni rasterski sloj ekspozicije |
Python kod
ID algoritma: native:aspect
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.20.2. DMT filter (zasnovan na nagibu)
Dodato u 3.34
Može se koristiti za filtriranje digitalnog modela visina radi klasifikovanja njegovih ćelija na ćelije tla i objekata (koje nisu tlo).
Alat koristi koncepte kako ih je opisao Vosselman (2000) i zasniva se na pretpostavci da veliku razliku u visini između dve bliske ćelije verovatno ne izaziva strm nagib terena. Verovatnoća da viša ćelija ne pripada tlu raste kako se rastojanje između dve ćelije smanjuje. Zato filter definiše maksimalnu razliku visine (dz_max) između dve ćelije kao funkciju rastojanja (d) između ćelija (dz_max( d ) = d). Ćelija se klasifikuje kao teren ako unutar poluprečnika jezgra nema ćelije prema kojoj je razlika visine veća od dozvoljene maksimalne razlike visine na rastojanju između te dve ćelije.
Parametar približnog nagiba terena (s) koristi se za izmenu funkcije filtera radi usklađivanja sa ukupnim nagibom u oblasti proučavanja (dz_max( d ) = d * s). Interval poverenja od 5 % (ci = 1.65 * sqrt( 2 * stddev )) može se koristiti za dalju izmenu funkcije filtera, bilo ublažavanjem (dz_max( d ) = d * s + ci) ili pojačavanjem (dz_max( d ) = d * s - ci) kriterijuma filtera.
Reference: Vosselman, G. (2000): Slope based filtering of laser altimetry data. IAPRS, Vol. XXXIII, Part B3, Amsterdam, The Netherlands, 935-942
See also
Ovaj alat je port SAGA alatke DTM Filter (slope-based)
Parametri
Osnovni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni sloj |
|
[raster] |
Rasterski sloj digitalnog modela terena |
Broj kanala |
|
[rasterski kanal] |
Kanal DEM-a koji se uzima u obzir |
Poluprečnik jezgra (pikseli) |
|
[numerički: ceo broj] Podrazumevano: 5 |
Poluprečnik jezgra filtera (u pikselima). Mora biti dovoljno velik da dosegne ćelije tla pored objekata koji nisu tlo. |
Nagib terena (%, veličina piksela/vertikalne jedinice) |
|
[numerički: decimalni] Podrazumevano: 30.0 |
Približan nagib terena u |
Izmena filtera |
|
[lista] Podrazumevano: 0 |
Izaberite da li se jezgro filtera primenjuje bez izmene ili se koristi interval poverenja za ublažavanje ili pojačavanje kriterijuma visine.
|
Standardna devijacija |
|
[numerički: decimalni] Podrazumevano: 0.1 |
Standardna devijacija koja se koristi za računanje intervala poverenja od 5%, primenjenog na prag visine. |
Izlazni sloj (tlo) Opciono |
|
[raster] Podrazumevano: |
Zadajte filtriran DEM koji sadrži samo ćelije klasifikovane kao tlo. Jedno od:
|
Izlazni sloj (objekti koji nisu tlo) Opciono |
|
[raster] Podrazumevano: |
Zadajte objekte koji nisu tlo, uklonjene filterom. Jedno od:
|
Napredni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Opcije kreiranja Opciono
|
|
[niska] Podrazumevano: ’’ |
Za dodavanje jedne ili više opcija kreiranja koje upravljaju rasterom koji se pravi (boje, veličina bloka, kompresija datoteke…). Radi praktičnosti možete se osloniti na unapred definisane profile (pogledajte odeljak o opcijama GDAL drajvera). Grupna obrada i Dizajner modela: više opcija razdvojite uspravnom crtom ( |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Izlazni sloj (tlo) |
|
[raster] |
Filtriran DEM koji sadrži samo ćelije klasifikovane kao tlo. |
Izlazni sloj (objekti koji nisu tlo) |
|
[raster] |
Objekti koji nisu tlo, uklonjeni filterom. |
Python kod
ID algoritma: native:dtmslopebasedfilter
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.20.3. Popuni udubljenja (Wang & Liu)
Dodato u 3.44
Koristi metod koji su predložili Wang & Liu za prepoznavanje i popunjavanje depresija površine u digitalnim modelima visina.
Metod je unapređen da omogući pravljenje hidrološki ispravnih modela visina, tj. ne samo da popuni depresije, već i da očuva nizbrdi nagib duž toka. Ako se želi, to se postiže očuvanjem minimalnog gradijenta nagiba (a time i razlike u visini) između ćelija.
Reference: Wang, L. & H. Liu (2006): An efficient method for identifying and filling surface depressions in digital elevation models for hydrologic analysis and modelling. International Journal of Geographical Information Science, Vol. 20, No. 2: 193-213.
See also
Ovaj alat je port SAGA alatke Fill Sinks (Wang & Liu).
Parametri
Osnovni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Ulazni sloj |
|
[raster] |
Rasterski sloj digitalnog modela terena |
Broj kanala |
|
[rasterski kanal] Podrazumevano: 1 |
Kanal DEM-a koji se uzima u obzir |
Minimalni nagib (stepeni) |
|
[numerički: decimalni] Podrazumevano: 0.10 |
Minimalni gradijent nagiba koji se očuva od ćelije do ćelije; sa vrednošću nula, udubljenja se popunjavaju do visine preliva (što daje ravne oblasti). |
Izlazni sloj (popunjeni DEM) Opciono |
|
[raster] Podrazumevano: |
Zadajte izlazni raster koji odgovara DEM-u bez depresija. Jedno od:
|
Izlazni sloj (pravci toka) Opciono |
|
[raster] Podrazumevano: |
Zadajte izlazni raster sa izračunatim pravcima toka. Jedno od:
|
Izlazni sloj (slivovi) Opciono |
|
[raster] Podrazumevano: |
Zadajte izlazni raster koji odgovara ocrtanim slivovima. Jedno od:
|
Napredni parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Opcije kreiranja Opciono |
|
[niska] Podrazumevano: ’’ |
Za dodavanje jedne ili više opcija kreiranja koje upravljaju rasterom koji se pravi (boje, veličina bloka, kompresija datoteke…). Radi praktičnosti možete se osloniti na unapred definisane profile (pogledajte odeljak o opcijama GDAL drajvera). Grupna obrada i Dizajner modela: više opcija razdvojite uspravnom crtom ( |
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Izlazni sloj (popunjeni DEM) |
|
[raster] |
Izlazni raster koji odgovara digitalnom modelu visina bez depresija. |
Izlazni sloj (pravci toka) |
|
[raster] |
Izlazni raster sa izračunatim pravcima toka; 0=S, 1=SI, 2=I, … 7=SZ. |
Izlazni sloj (slivovi) |
|
[raster] |
Izlazni raster koji odgovara ocrtanim slivovima. |
Python kod
ID algoritma: native:fillsinkswangliu
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.20.4. Osenčeni reljef
Računa rasterski sloj osenčenog reljefa za zadati ulazni digitalni model terena.
Senčenje sloja se računa prema položaju sunca: imate mogućnost da promenite i horizontalni ugao (azimut) i vertikalni ugao (visina sunca) sunca.
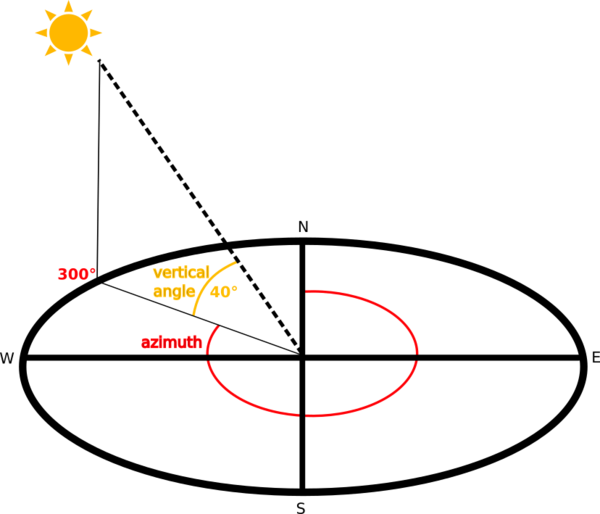
Сл. 24.73 Azimut i vertikalni ugao
Sloj osenčenog reljefa sadrži vrednosti od 0 (potpuna senka) do 255 (potpuno sunce). Osenčeni reljef se obično koristi za bolje razumevanje reljefa oblasti.
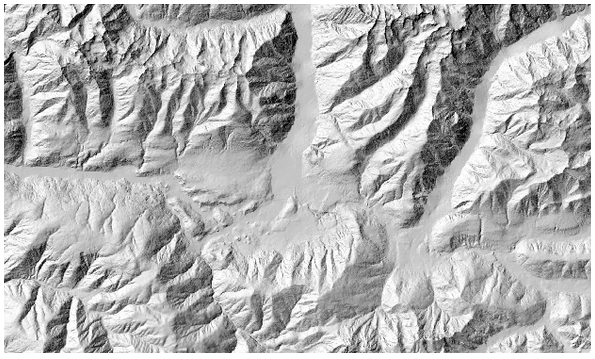
Сл. 24.74 Sloj osenčenog reljefa sa azimutom 300 i vertikalnim uglom 45
Posebno je zanimljivo dodeliti sloju osenčenog reljefa vrednost prozirnosti i preklopiti ga sa visinskim rasterom:
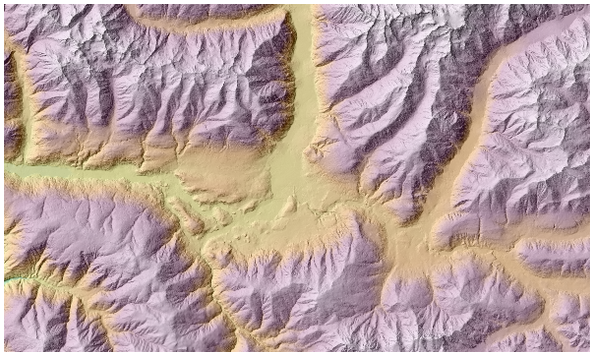
Сл. 24.75 Preklapanje osenčenog reljefa sa slojem visina
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Sloj visina |
|
[raster] |
Rasterski sloj digitalnog modela terena |
Z faktor |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Vertikalno preuveličavanje. Ovaj parametar je koristan kada se Z jedinice razlikuju od X i Y jedinica, na primer stope i metri. Ovim parametrom to možete prilagoditi. Povećanje vrednosti ovog parametra preuveličaće konačni rezultat (čineći ga „brdovitijim“). Podrazumevano je 1 (bez preuveličavanja). |
Azimut (horizontalni ugao) |
|
[numerički: decimalni] Podrazumevano: 300.0 |
Postavlja horizontalni ugao (u stepenima) sunca (u smeru kazaljke na satu). Opseg: 0 do 360. 0 je sever. |
Vertikalni ugao |
|
[numerički: decimalni] Podrazumevano: 40.0 |
Postavlja vertikalni ugao (u stepenima) sunca, to jest visinu sunca. Vrednosti mogu biti od 0 (minimalna visina) do 90 (maksimalna visina). |
Osenčeni reljef |
|
[raster] Podrazumevano: |
Zadajte izlazni rasterski sloj osenčenog reljefa. Jedno od:
|
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Osenčeni reljef |
|
[raster] |
Izlazni rasterski sloj osenčenog reljefa |
Python kod
ID algoritma: native:hillshade
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.20.5. Hipsometrijske krive
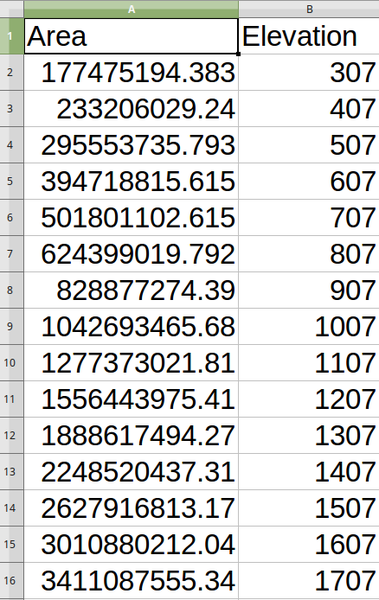
Računa hipsometrijske krive za ulazni digitalni model visina. Krive se prave kao CSV datoteke u izlaznom folderu koji zadaje korisnik.
Hipsometrijska kriva je kumulativni histogram vrednosti visina u geografskoj oblasti.
Hipsometrijske krive možete koristiti za otkrivanje razlika u predelu usled geomorfologije teritorije.
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
DEM za analizu |
|
[raster] |
Rasterski sloj digitalnog modela terena koji se koristi za računanje nadmorskih visina |
Sloj granica |
|
[vektor: poligon] |
Poligonski vektorski sloj sa granicama oblasti koje se koriste za računanje hipsometrijskih krivih |
Korak |
|
[numerički: decimalni] Podrazumevano: 100.0 |
Vertikalno rastojanje između krivih |
Koristi % površine umesto apsolutne vrednosti |
|
[logička vrednost] Podrazumevano: False |
Upiši procenat površine u polje „Area“ CSV datoteke umesto apsolutne površine |
Hipsometrijske krive |
|
[folder] |
Zadajte izlazni folder za hipsometrijske krive. Jedno od:
|
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Hipsometrijske krive |
|
[folder] |
Direktorijum koji sadrži datoteke sa hipsometrijskim krivama. Za svaki objekat iz ulaznog vektorskog sloja biće napravljena CSV datoteka sa vrednostima površine i nadmorske visine. Nazivi datoteka počinju sa |
Python kod
ID algoritma: qgis:hypsometriccurves
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.20.6. Reljef
Pravi sloj osenčenog reljefa iz digitalnih podataka o visinama. Boju reljefa možete zadati ručno, ili možete pustiti algoritam da automatski izabere sve klase reljefa.
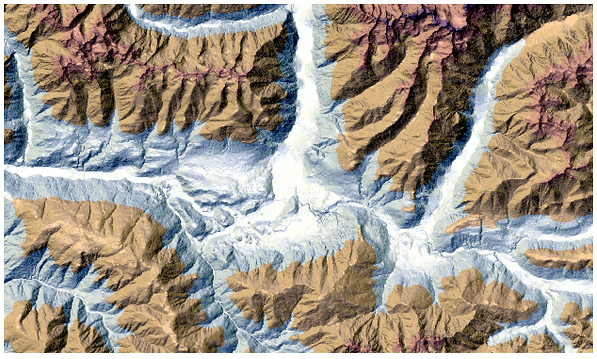
Сл. 24.76 Sloj reljefa
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Sloj visina |
|
[raster] |
Rasterski sloj digitalnog modela terena |
Z faktor |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Vertikalno preuveličavanje. Ovaj parametar je koristan kada se Z jedinice razlikuju od X i Y jedinica, na primer stope i metri. Ovim parametrom to možete prilagoditi. Povećanje vrednosti ovog parametra preuveličaće konačni rezultat (čineći ga „brdovitijim“). Podrazumevano je 1 (bez preuveličavanja). |
Generiši klase reljefa automatski |
|
[logička vrednost] Podrazumevano: False |
Ako uključite ovu opciju, algoritam će automatski napraviti sve klase boja reljefa |
Boje reljefa Opciono |
|
[vidžet tabele] |
Koristite vidžet tabele ako želite ručno da izaberete boje reljefa. Možete dodati koliko god klasa boja želite: za svaku klasu možete izabrati donju i gornju granicu i, klikom na red boje, izabrati boju pomoću vidžeta za boje. 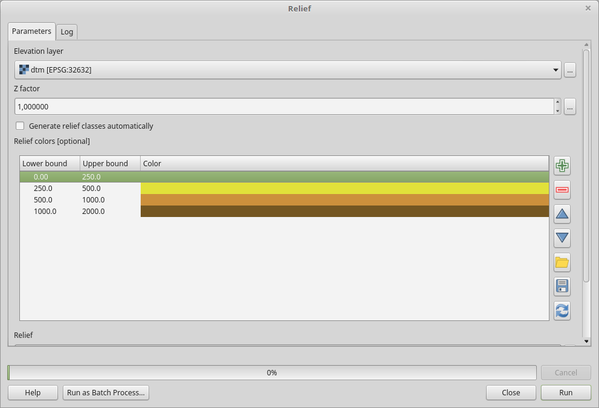
Сл. 24.77 Ručno postavljanje klasa boja reljefa Dugmad u desnom bočnom panelu daju vam mogućnost da: dodate ili uklonite klase boja, promenite redosled već definisanih klasa boja, otvorite postojeću datoteku sa klasama boja i sačuvate trenutne klase kao datoteku. |
Reljef |
|
[raster] Podrazumevano: |
Zadajte izlazni rasterski sloj reljefa. Jedno od:
|
Raspodela učestalosti Opciono |
|
[vektor: tabela] Podrazumevano: |
Zadajte CSV tabelu za izlaznu raspodelu učestalosti. Jedno od:
|
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Reljef |
|
[raster] |
Izlazni rasterski sloj reljefa |
Raspodela učestalosti |
|
[vektor: tabela] |
Izlazna raspodela učestalosti |
Python kod
ID algoritma: qgis:relief
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.20.7. Indeks razuđenosti
Računa kvantitativnu meru heterogenosti terena koju su opisali Riley i saradnici (1999). Računa se za svaku lokaciju sabiranjem promene visine unutar mreže piksela 3x3.
Svaki piksel sadrži razliku u visini između centralne ćelije i 8 ćelija koje je okružuju.
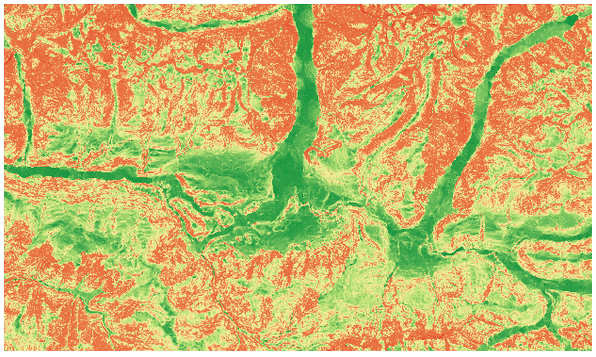
Сл. 24.78 Sloj razuđenosti od niskih (crveno) do visokih vrednosti (zeleno)
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Sloj visina |
|
[raster] |
Rasterski sloj digitalnog modela terena |
Z faktor |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Vertikalno preuveličavanje. Ovaj parametar je koristan kada se Z jedinice razlikuju od X i Y jedinica, na primer stope i metri. Ovim parametrom to možete prilagoditi. Povećanje vrednosti ovog parametra preuveličaće konačni rezultat (čineći ga razuđenijim). Podrazumevano je 1 (bez preuveličavanja). |
Razuđenost |
|
[raster] Podrazumevano: |
Zadajte izlazni rasterski sloj razuđenosti. Jedno od:
|
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Razuđenost |
|
[raster] |
Izlazni rasterski sloj razuđenosti |
Python kod
ID algoritma: native:ruggednessindex
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.
24.1.20.8. Nagib
Računa nagib iz ulaznog rasterskog sloja. Nagib je ugao nagnutosti terena i izražava se u stepenima.
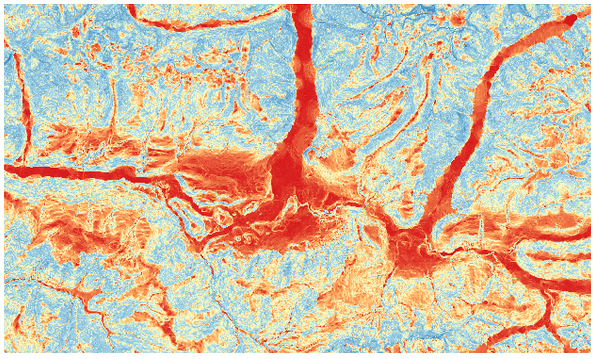
Сл. 24.79 Ravne oblasti crveno, strme oblasti plavo
Parametri
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Sloj visina |
|
[raster] |
Rasterski sloj digitalnog modela terena |
Z faktor |
|
[numerički: decimalni] Podrazumevano: 1.0 |
Vertikalno preuveličavanje. Ovaj parametar je koristan kada se Z jedinice razlikuju od X i Y jedinica, na primer stope i metri. Ovim parametrom to možete prilagoditi. Povećanje vrednosti ovog parametra preuveličaće konačni rezultat (čineći ga strmijim). Podrazumevano je 1 (bez preuveličavanja). |
Nagib |
|
[raster] Podrazumevano: |
Zadajte izlazni rasterski sloj nagiba. Jedno od:
|
Izlazi
Oznaka |
Назив |
Tip |
Opis |
|---|---|---|---|
Nagib |
|
[raster] |
Izlazni rasterski sloj nagiba |
Python kod
ID algoritma: native:slope
import processing
processing.run("algorithm_id", {parameter_dictionary})
ID algoritma se prikazuje kada pređete mišem preko algoritma u kutiji sa alatkama Obrade. Rečnik parametara daje NAZIVe i vrednosti parametara. Pogledajte Using processing algorithms from the console za detalje o pokretanju algoritama obrade iz Python konzole.